01/环境
环境。
智能体不在电子表格中执行操作。它在有状态的环境中运行。节点、路径、对象和约束给每个动作一个结果。
environment_id · environment_version
01 / 环境与轨迹
Windway GameOps
GameOps 连接初始状态、动作序列、观察到的故障、恢复和确定性结果。每集都可以重置、重播和检查。
当前经过验证的制作集包含 100 个独特的 GOLD 剧集,涉及导航恢复、联合计划恢复和联合门恢复。这些是数据质量结果,而不是智能体绩效得分。
我们的公共工作展示了生产和验证流程。商业活动是私人的,并根据您的环境、行动模式、故障模式和评估要求进行调整。根据商定的交付条款,授权的 B2B 潜在客户可以获得私人样品。
这个原始的确定性装置拒绝受阻的移动,然后验证有效的绕行。它不包含任何制作片段或私人任务值。
01/环境
智能体不在电子表格中执行操作。它在有状态的环境中运行。节点、路径、对象和约束给每个动作一个结果。
environment_id · environment_version
02/状态
放大到初始状态。目标、允许的操作和明确的约束定义了什么才算有效结果。
initial_state · objective · available_actions
03 / 行动
该图从状态 A 移动到状态 B。根据说明性环境规则检查其转换;这是示意图,而不是游戏画面。
action_schema · reference_trajectory
04 / 失败
看似合理的路线可能会通向被封锁的牢房。图验证器拒绝该操作并保留未更改的故障状态。
failure_step · failure_state
05/恢复
绕行使用允许的过渡来达到目标。失败、恢复和验证仍然是证据追踪的独立部分。
recovery_trajectory · final_state
06/验证
重置初始状态,重放轨迹并检查结果。环境哈希、快照哈希和来源将结果与产生它的条件联系起来。
verifier_result · environment_hash · snapshot_hash · provenance
07/出处
记录环境版本、受控输入和生成器来源。经验证的结果应与产生该结果的条件保持联系。
出处·generator_version·environment_hash
08 / 发货
带上您的架构、环境、机制、故障模式和评估标准。 Windway 包同意经过验证的事件、验证者、出处和评估报告。
客户输入→约定的交付合同
模式·环境·力学·失效模式·评估标准
已验证的剧集·验证者·出处·评估报告
状态→操作→转换→失败→恢复→验证→通过
原创确定性教学测试场景,与生产 GOLD 数据分开。
状态01 · 尚未执行
d3e71bd311b6{
"scope": "DIAGRAM_FIXTURE_ONLY",
"environment": {
"grid": [
7,
5
],
"blocked": [
[
3,
2
]
],
"start": [
1,
2
],
"goal": [
5,
2
]
},
"action_schema": {
"action": "move",
"arguments": {
"next": "adjacent [x,y] cell"
}
},
"success_condition": "valid recovery reaches [5,2]",
"provenance": "original deterministic website fixture"
}这个原始示例解释了该架构。它不是规范的GOLD记录或客户数据集。
商业工作根据商定的私人简报调整任务系列、观察格式、行动模式、故障模式、环境约束和评估标准。
您提供授权的接口和验收标准。 Windway 范围包括环境、经过验证的轨迹、重放接口以及周围的交付证据。
请求 GameOps 试点 ↗CANONICAL GAMEOPS GOLD级/审核范围
独立可执行审核:通过。没有独立的人工审查或智能体绩效声明。
BLENDER 验证 MVP/独立工厂范围
与生产GOLD分开:100 个确定性布局、900 个派生任务设计、700 个可重置/可重播任务。在受控工厂测试中拒绝了 1,200 个错误结果和 300 个无效操作。这些数字并不能证明 900 或 700 集GOLD剧集。 1K 产能扩张仍维持“持有”。
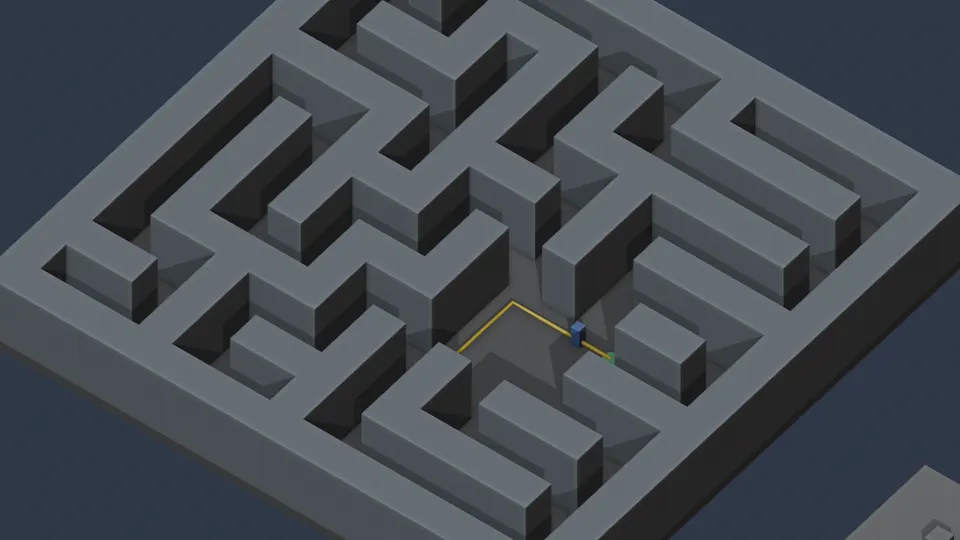
原始注释渲染。路线是表示覆盖,而不是模拟智能体跟踪。
索取样品或买家材料 ↗